
第二十六届RoboGame机器人大赛三审顺利进行
——
发布者:李玉虎 发布时间:2026-10-01 浏览次数:10
2026年9月19日,中国科学技术大学第二十六届RoboGame机器人大赛第三次审核在中校区创新实践基地如期举行。经过暑期两个月的紧张制作与多轮迭代,来自全校各院系的数十支参赛队伍携日趋成熟的机器人系统亮相审核现场,接受组委会的技术检阅。作为设计制作环节的最后一次“大考”,三审以组合动作演示为考核重点,标志着各参赛队伍正式进入决赛前的最后冲刺阶段。
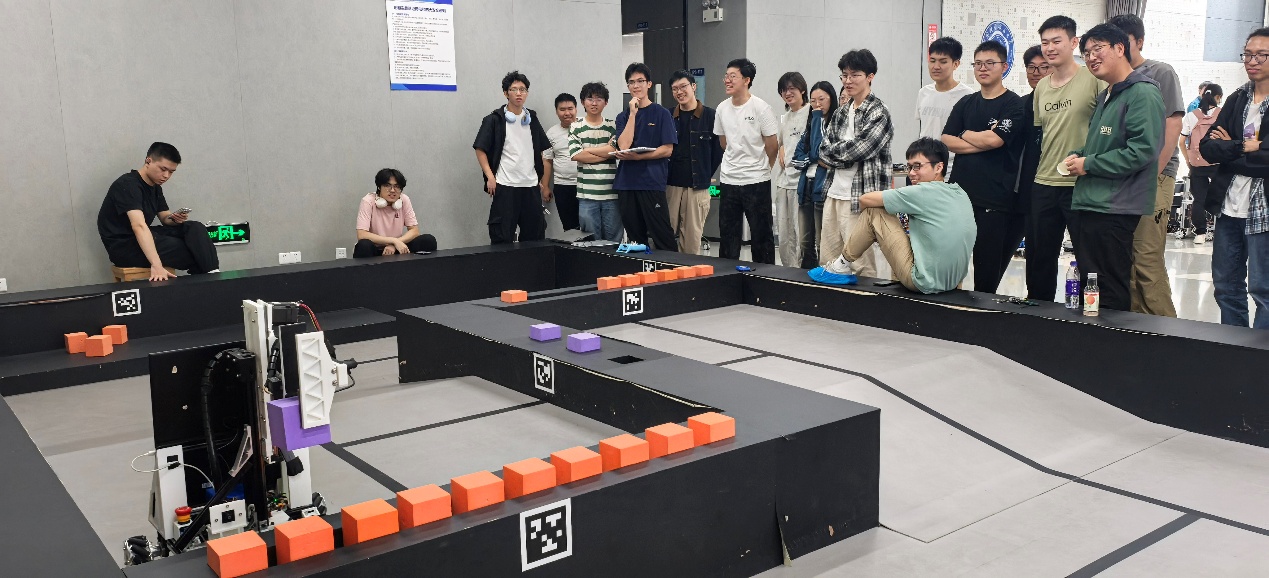
根据赛事流程,RoboGame大赛每年三月中旬启动,历经计划书评审、三次过程审核、预赛和决赛,最终在十月决出优胜。三次审核层层递进:一审聚焦基础机械结构搭建,要求机器人在外力下能够完成预期动作;二审转向基础电路结构与模块控制,检验各队自主搭建的电路系统与模块间协同能力;三审则将两者合一,重点考察机器人在完整任务场景下组合动作的连贯性、精准性与稳定性。这一考核标准的演进,实质上要求参赛队伍完成从“能动”到“受控”再到“自主完成复杂任务”的三级跳。
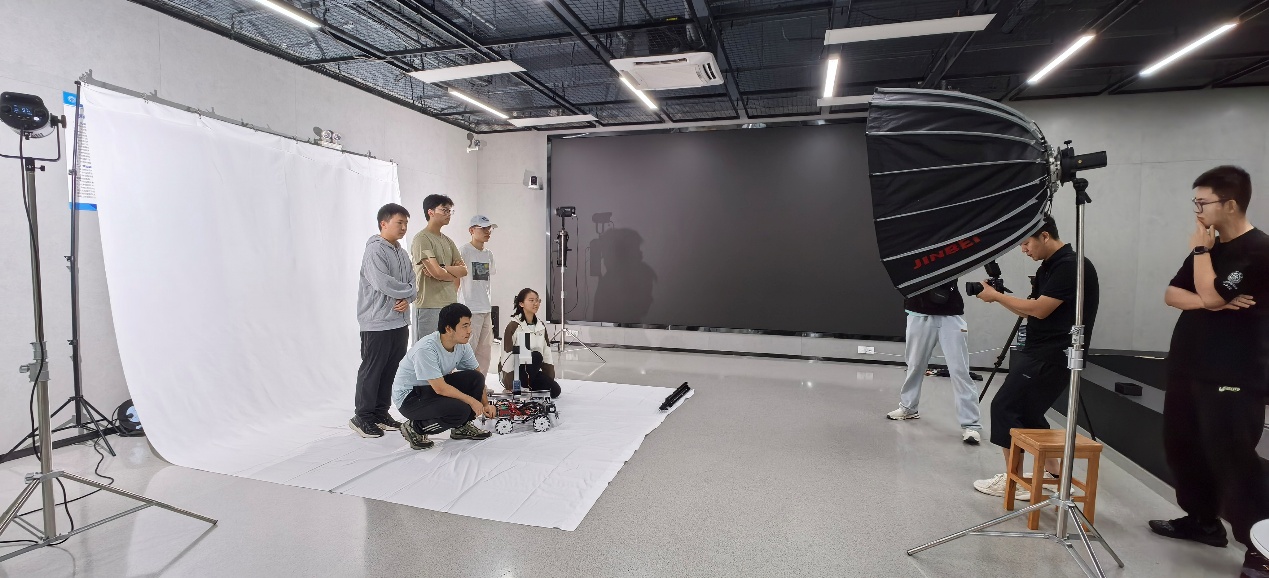
在三审正式举行之前,组委会特别安排各参赛队伍在中校区创新实践基地拍摄了自己搭建的机器人战车与团队的定妆照。各队队员将历经数月打磨的机器人簇拥在中央,仔细调整机械臂角度、擦拭外壳灰尘、检查灯光与标识,力求在镜头前呈现最佳状态。快门按下的瞬间,定格的不只是机器人的外形与结构,更是队员们从方案设计到实物调试的无数个日夜——那些反复修改的图纸、通宵调试的代码、争论后达成的共识,都凝结在这张合影里。这些定妆照,留下了每支队伍努力的痕迹,也成为他们赛前最珍贵的纪念。
审核现场,各参赛队伍按照志愿顺序依次上场,在规定时间内演示机器人的完整任务流程。组委会围绕多个维度逐项打分,并针对每台机器人的表现给出即时技术点评。与一审“看结构能不能动起来”的标准不同,三审的评审更加严苛——机器人需要独立完成从启动识别到执行动作的完整链条。不少队伍在演示过程中遇到了传感器漂移、机械臂定位偏差等问题,评审同学结合现场表现提出了具体的优化建议,涵盖控制算法调参、结构刚度提升以及传感器冗余设计等多个方向。
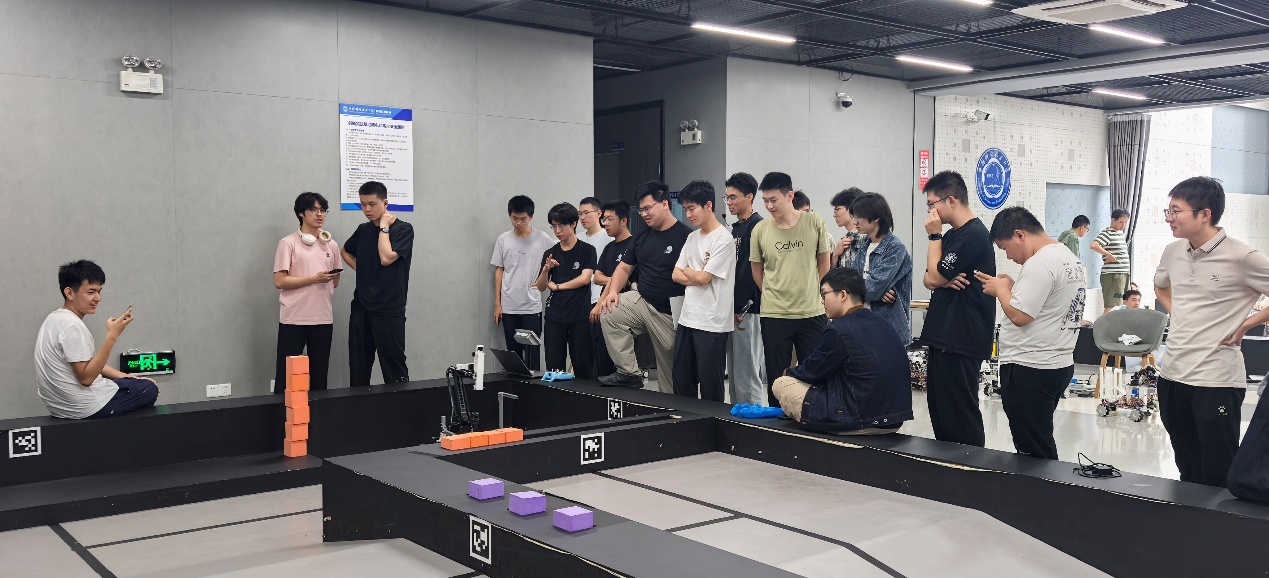
上午时段的三审结束后,完成度较高的两支队伍主动提出进行一场友谊赛。在观众和队友的注视下,两台机器人同台竞技,将尚未完全稳定的技术方案置于实战压力之下。友谊赛并非正式赛程,却成为当天最具感染力的环节—— 一方机械臂在抓取环节出现偏差,另一方也偶有失误,但双方队员始终沉着冷静,迅速调整策略,在反复尝试中一步步逼近目标。场边不时响起掌声与加油声,既为精彩表现喝彩,也为不言放弃的坚持鼓劲。赛后,两队队员互相交流调试经验,分享各自在控制逻辑和机械优化上的心得。正如一位参赛队员所说:“友谊赛让我们看到了彼此的差距,也看到了自己的潜力。输赢不是目的,能在赛场上不断进步,才是RoboGame真正想教会我们的东西。”这场不在计划之内的较量,生动诠释了RoboGame所倡导的以赛促学、以赛会友的精神内核。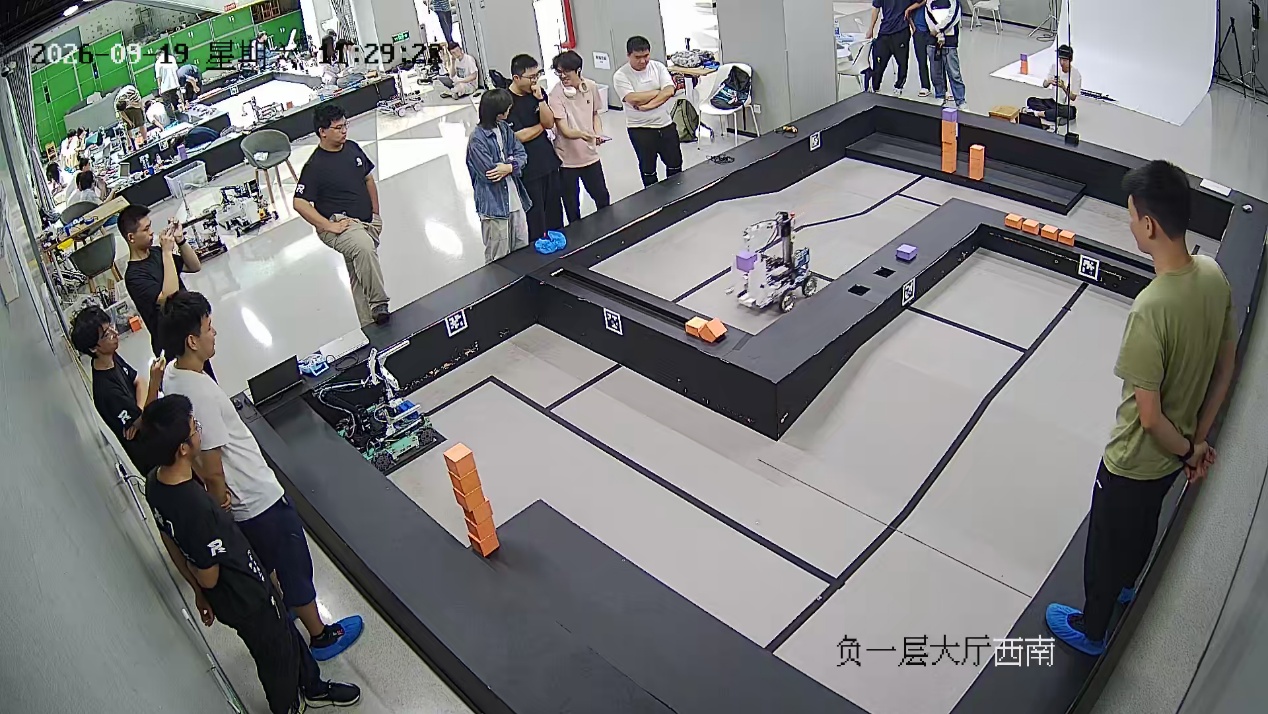
对于许多低年级本科生而言,RoboGame是他们第一次完整经历从方案设计到实物调试的全流程工程实践。三审的到来意味着历时近半年的备赛进入了倒计时阶段。一位来自工程科学学院的参赛队员表示,从一审时机械臂勉强完成单次动作,到三审能够连贯执行多步任务序列,“每一步进展背后都是无数次调试和修改,团队在实验室里度过的不只是通宵,更是一次对工程思维和抗压能力的淬炼”。多位参赛队员反映,三审不仅检验了机器人的技术水平,也促使各队提前适应决赛的节奏与压力,为后续的预赛和决赛积累了宝贵的实战经验。
经过三次审核的筛选与培养,最终脱颖而出的队伍将在预赛中争夺决赛资格。按照赛程安排,决赛将于今年10月4日下午在中区体育中心综合馆举行,届时历经半年打磨的机器人将同场竞技,角逐第二十六届RoboGame的冠军荣誉。
撰稿:王一安
摄影:段炼